Люди, плохо знакомые с GPR-массивами, могут подумать, что данные массива означают одно и то же. Хотя это отчасти верно, есть и другие детали, которые, если их учесть, могут облегчить последующие этапы загрузки, обработки и интерпретации таких данных. Эта заметка призвана дать несколько советов по процессу сбора данных и последующему управлению собранными данными.
Объем и плотность данных:
Небольшой 3D-проект может содержать в общей сложности около 5 ГБ необработанных данных. Небольшой файл по современным меркам и его достаточно легко перенести с помощью карты памяти. Однако с точки зрения безопасности и обработки данных нецелесообразно помещать все эти данные в один файл. Почему? Дешевые карты памяти подвержены повреждению файлов во время передачи, и это может быть особенно проблематично, если данные находятся в одном файле и затронуты каким-либо образом, не сразу заметным для оператора.
Следовательно, мы рекомендуем делить даже небольшие проекты на несколько параллельных полос (если это возможно). Кроме того, объем данных линейно зависит от расстояния до точки, где половина расстояния до точки означает удвоение объема данных. Обычно бесполезно собирать данные с более высокой плотностью, чем половина интервала между каналами массива. Следовательно, массив с расстоянием между каналами 8 см соответствует расстоянию между точками 4 см.
Навигация (в данных):
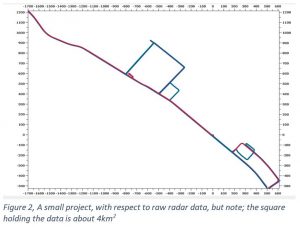
На Рисунке 2 выше показан довольно небольшой проект с точки зрения необработанных данных радара (около 4.5 ГБ), но интерпретация такого проекта означает переход от километровой шкалы к нескольким метрам, что ставит довольно сложную задачу. высокие требования к используемому программному обеспечению для обработки.
Позиционирование:
Позиционирование, безусловно, является одним из самых важных вопросов, касающихся сбора данных массива. Использование высокоточного RTK-GPS является наиболее удобным и эффективным методом позиционирования и по этим причинам имеет преимущество перед использованием тахеометров. Однако это удобство становится неэффективным в местах, где сигнал прерывается, например, из-за деревьев, высоких зданий или других препятствий над головой. В конечном счете, сама среда съемки определяет используемый метод позиционирования. Для последующих описаний важно отметить, что достаточно только RTK-fix и что любая потеря RTK-fix потребует дополнительной работы по управлению данными.
Иногда можно спасти проект с плохим позиционированием; однако, если проект большой с высоким процентом ошибок позиционирования, может оказаться более экономичным провести повторную съемку с лучшим позиционированием, чем тратить драгоценное время на его исправление. Еще одним важным соображением, которое впоследствии может облегчить обработку, является выбор плотности позиционирования во время сбора данных, поскольку слишком высокая плотность может вызвать дополнительную работу. Если у вас нет адекватного контроля над процессом позиционирования, нет особого смысла развертывать его в поле для сбора данных.

Резкие повороты во время сбора данных:
При сборе данных в полевых условиях вполне возможно перемещать массив таким образом, чтобы получить резкий поворот или радиус вдоль собранной полосы. Однако неплохо было бы подумать о том, как такой маневр повлияет на последующее управление данными. Как показано на рис. 3, такой радиус приводит к тому, что данные значительно растягиваются по внешнему периметру и сжимаются по внутреннему периметру. Как это может повлиять на конечное изображение, зависит от того, как были собраны данные. Например, если расстояние между точками установлено равным 4 см во время сбора данных и 8 см во время интерполяции, то это может сработать, но интерполяция с тем же размером ячейки, что и расстояние между точками, окончательно повлияет на данные. Поэтому важно учитывать такие факторы при планировании опроса; если такие повороты неизбежны, структурируйте обследование таким образом, чтобы данные, собранные в этих точках, не были самыми важными для всего обследования.

Дыры в данных
Что происходит с областями, не охваченными радиолокационными данными? Что ж, современное программное обеспечение предлагает некоторую возможность интерполяции данных в такие пустые пространства, но иногда применение регуляризации может быть лучшим выбором. Независимо от используемой теоретической функции, если пустые места слишком велики, никакое программное обеспечение не сможет это исправить, и эти области будут бесполезны для интерпретации. Другая менее очевидная проблема заключается в том, что функция интерполяции/биннинга занимает место в памяти компьютера, но в какой степени это зависит от выбранного программного обеспечения для обработки. Проект, подобный показанному на рис. 4, может оказаться трудным для обработки из-за очень больших, незаполненных и закрытых областей. Конечно, если выбрать обработку путем ручного определения областей для интерполяции («разбиение на части»), это всегда возможно, но это довольно старомодно.
На Рисунке 5 показан проект с 4.5 ГБ необработанных радиолокационных данных, такой же, как проект, показанный выше на Рисунке 2. Однако схема этого проекта намного лучше с точки зрения управления данными, поскольку в нем легко ориентироваться, нет резких поворотов и дыры в данных.

Навынос
Даже при самом лучшем планировании реальный проект может содержать неоптимальные данные. Поэтому при работе с объемами данных современной георадарной системы рекомендуется как можно раньше избавиться от проблемных данных. Следующая заметка в этой серии будет посвящена теме ОК/КК данных и обсудит полезные инструменты для выбора и управления импортом данных.
Чтобы загрузить эту статью, нажмите здесь.
Чтобы узнать больше, изучите Страница хищника и Страница кондора