刚接触 GPR-Arrays 的人可能会认为数组数据意味着更多相同的东西。 虽然这部分是正确的,但还有其他细节,如果考虑到这些细节,可能会简化后续加载、处理和解释此类数据的阶段。 本说明旨在就数据收集过程和收集数据的后续管理提供一些提示。
数据量和密度:
一个小型 3D 项目总共可以容纳大约 5 GB 的原始数据。 按照现代标准,这不是一个大文件,而且很容易使用记忆棒进行传输。 但是,从数据安全和处理的角度来看,将所有数据放入一个文件中并不明智。 为什么? 便宜的记忆棒在传输过程中容易出现文件损坏,如果数据位于单个文件中并且以任何方式受到操作员无法立即注意到的影响,这可能会特别成问题。
因此,我们建议将即使是小型项目也分成几个平行的条带(如果可能的话)。 此外,数据量与点距离呈线性关系,点距离的一半意味着数据量的两倍。 以高于阵列通道间距一半的密度收集数据通常没有好处。 因此,具有 8 cm 通道间距的阵列相当于 4 cm 的点距离。
导航(在数据中):
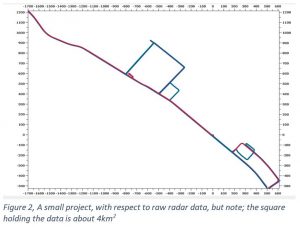
上面的图 2 显示了一个相当小的项目,就原始雷达数据而言(大约 4.5 GB),但对这样的项目的解释意味着从公里级导航到几米,这意味着对使用中的处理软件要求很高。
定位:
到目前为止,定位是有关数组数据收集的最大话题之一。 使用高精度 RTK-GPS 是最方便、最有效的定位方法,因此优先于使用全站仪。 然而,这种便利性在信号被中断的区域(例如,被树木覆盖、高楼或其他高架障碍物)中变得无效。 最终,测量环境本身决定了使用的定位方法。 对于下面的描述,重要的是要注意只有 RTK-fix 就足够了,任何 RTK-fix 丢失都会导致数据管理中的额外工作。
有时,可以挽救一个定位不佳的项目; 但是,如果项目很大且定位错误的百分比很高,那么重新勘测以更好的定位可能比花费宝贵的时间尝试修复它更经济。 稍后可能会简化处理的另一个重要考虑因素是在数据收集期间选择定位密度,因为过高的密度可能会导致额外的工作。 如果您对定位过程没有足够的控制权,那么部署到现场进行数据收集是没有意义的。

数据收集过程中的急转弯:
在现场收集数据时,以一种沿收集的条带产生急转弯或半径的方式移动阵列是完全可行的。 但是,最好考虑一下这种操作会对后续的数据管理产生什么影响。 如图 3 所示,这样的半径会导致数据沿外周显着拉伸,而沿内周压缩。 这对最终图像的影响取决于数据的收集方式。 例如,如果点距离在数据收集期间设置为 4 厘米,在插值期间设置为 8 厘米,那么它可能会起作用,但插值到与点距离相同的 bin 大小将最终影响数据。 因此,在计划调查时考虑这些因素很重要; 如果这样的转变是不可避免的,那么对调查进行结构化,以便在这些点收集的数据对整个调查来说不是最重要的。

数据漏洞
雷达数据未覆盖的区域会发生什么? 好吧,现代软件提供了一些将数据插入这些空白空间的能力,但有时应用正则化可能是更好的选择。 无论采用何种理论函数,如果空白太大,任何软件都无法修复,这些区域将无法解释。 另一个不太明显的问题是插值/分箱功能占用了处理计算机上的内存空间,但在多大程度上取决于所选择的处理软件。 像图 4 所示的项目可能由于非常大、未填充和封闭的区域而难以处理。 当然,如果选择通过手动定义要插入的区域(“分块”)来进行处理,它可能总是有可能的,但这是相当过时的时尚。
图 5 显示了一个包含 4.5 GB 原始雷达数据的项目,与上面图 2 中显示的项目相同。但是,该项目的布局在数据管理方面要好得多,因为它易于导航,没有急转弯,也没有数据漏洞。

总结
即使有最好的计划,现实世界的项目也可能包含不太理想的数据。 因此,在处理来自现代 GPR 阵列系统的数据量时,始终建议尽早摆脱有问题的数据。 本系列的下一篇文章将讨论数据 QA/QC 的主题,并将讨论用于选择和管理数据导入的有用工具。